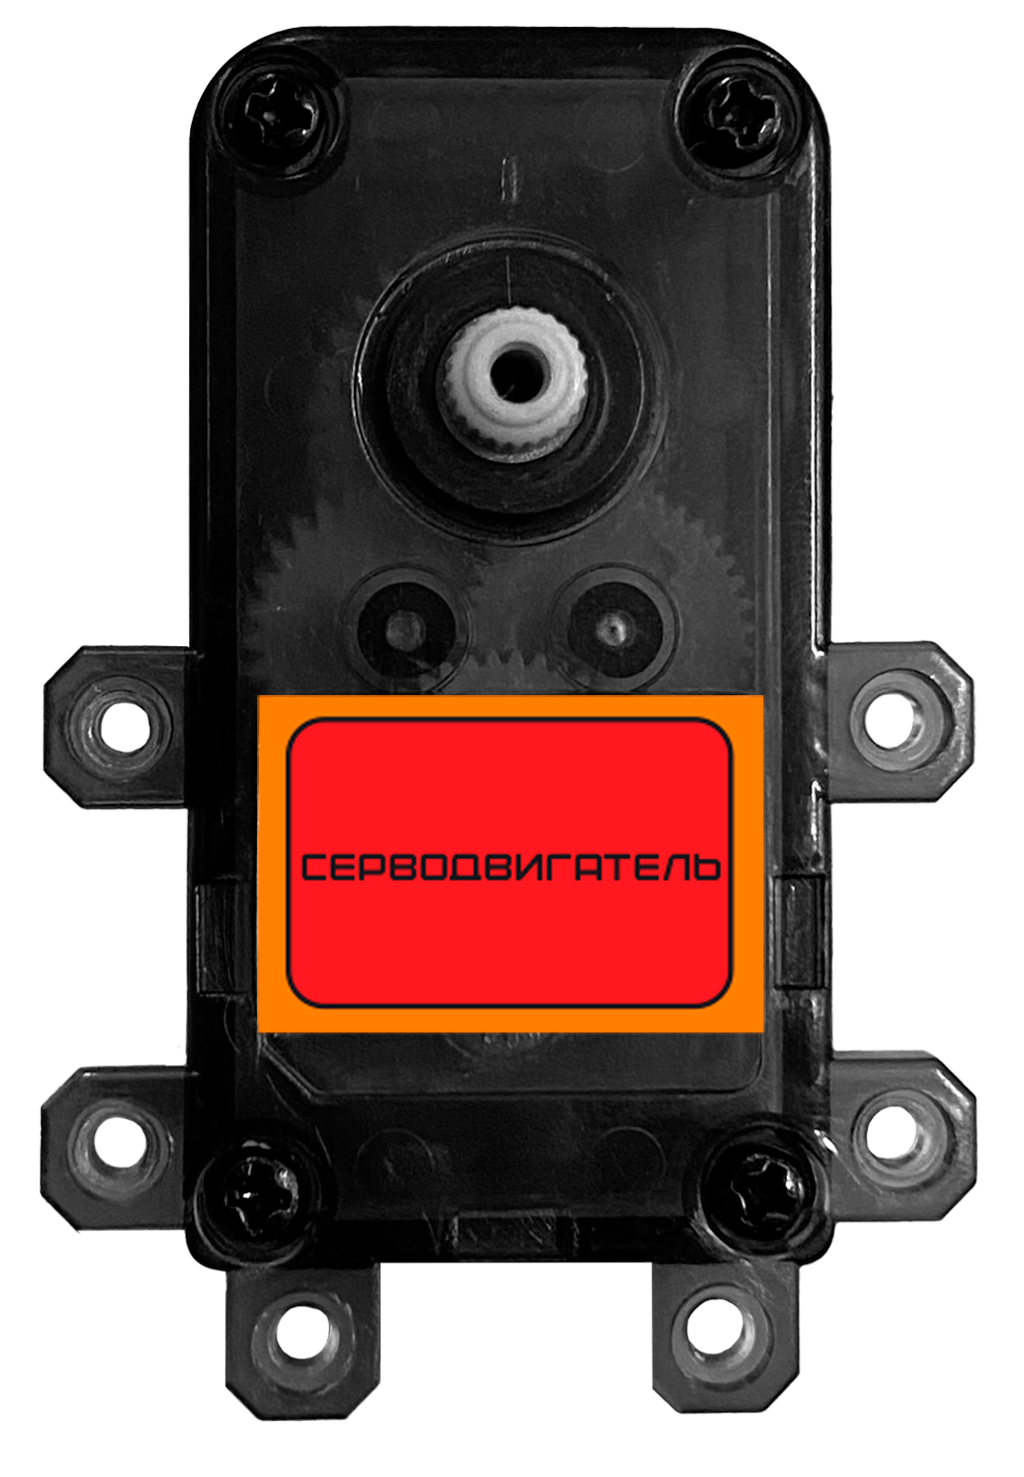
 ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ
- Управление: автоматическая регулировка фазы.
- Рабочее напряжение: 5.5В - 9В.
- Диапазон рабочих температур : -20℃ - +60℃.
- Положение датчика: потенциометр.
- Крутящий момент: 4.8 кг·см ± 15% при 5.5В / 6.5кгс·см ± 15% при 9В.
- Рабочий угол: 180°.
- Максимальный рабочий ток: 140 мA.
- Длина провода разъёма: 300 мм.
Серводвигатель (малый)
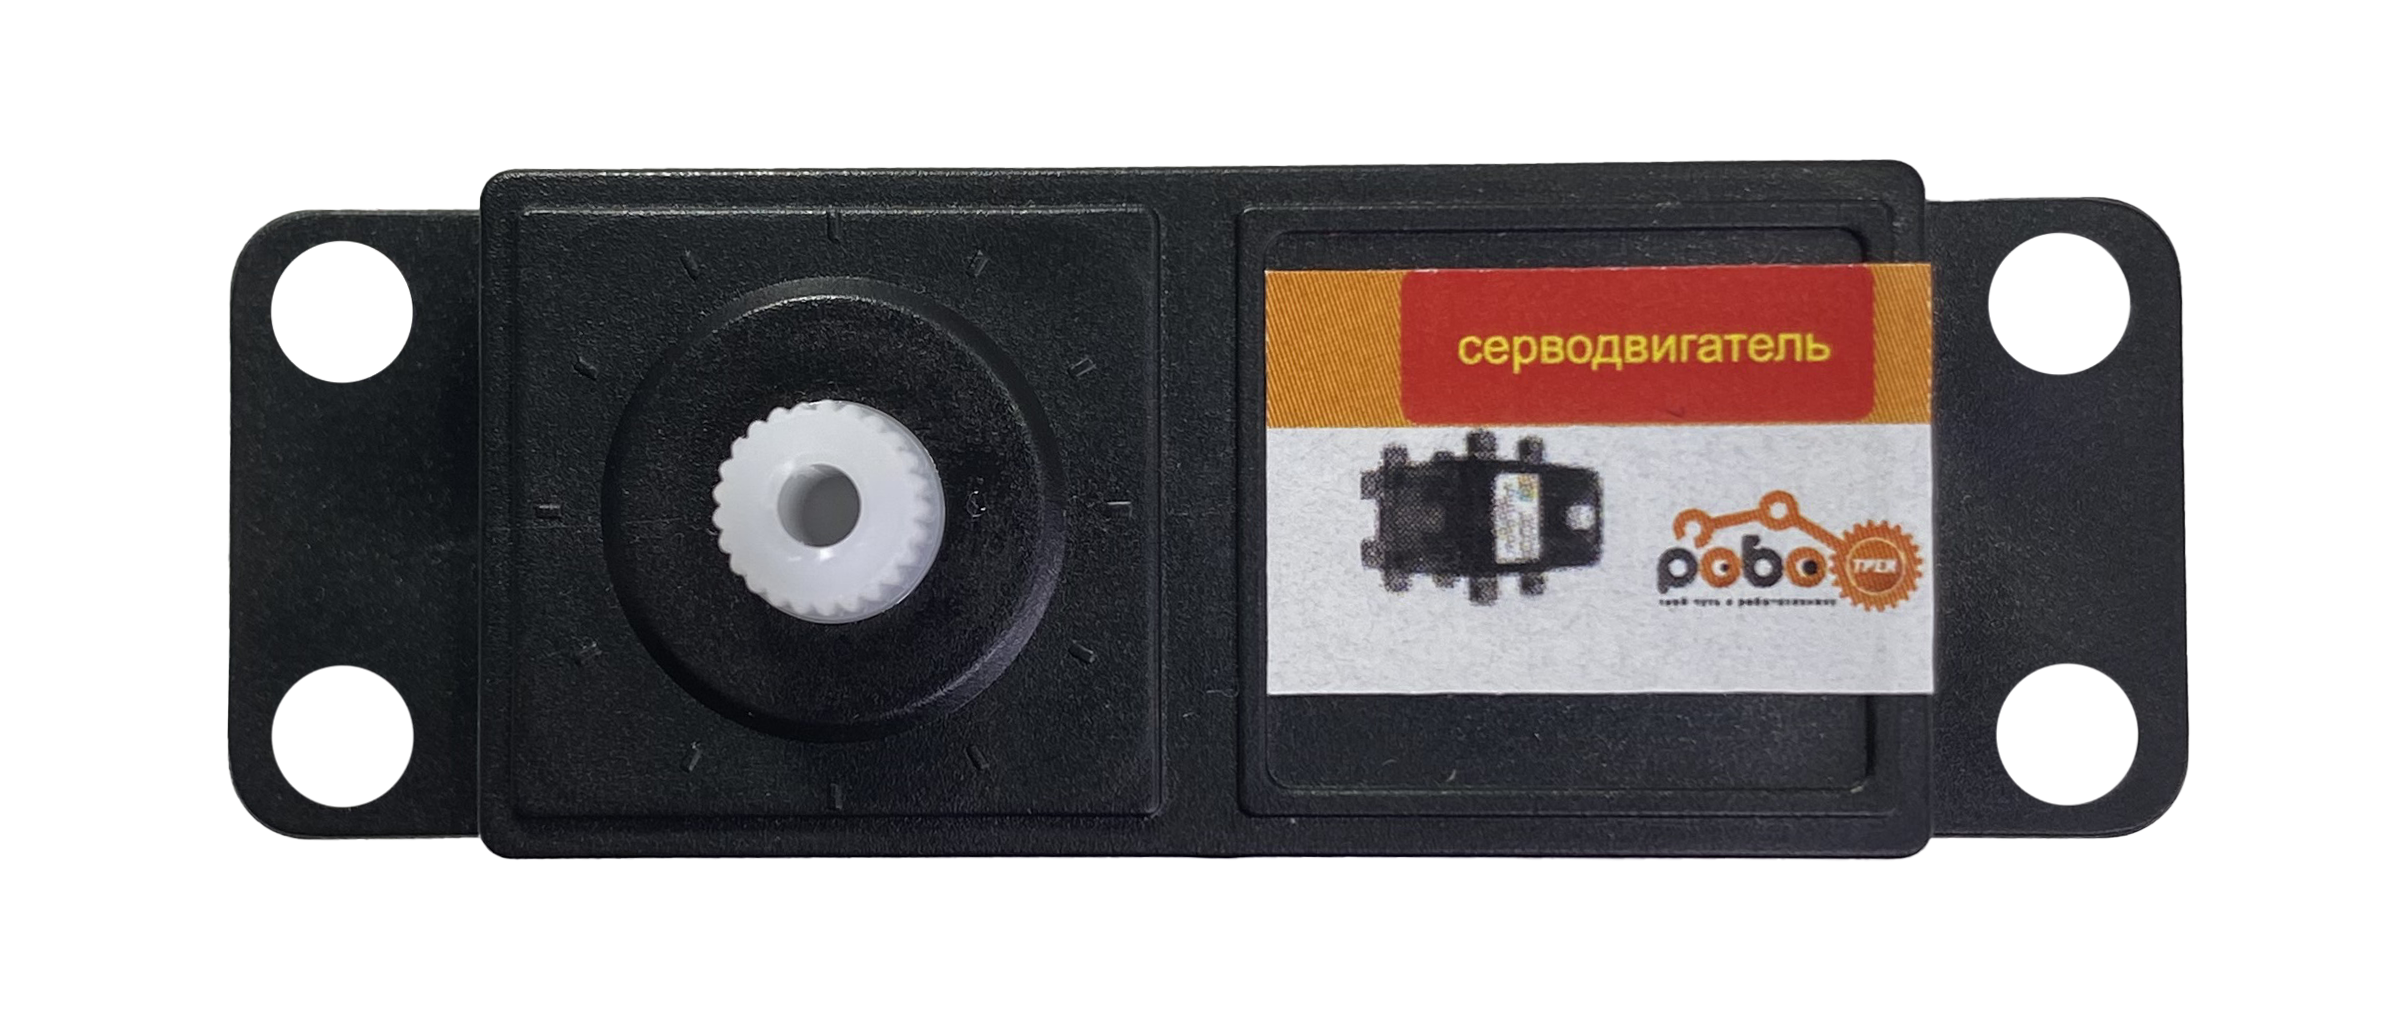 ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ
- Рабочее напряжение:3.7 - 6В.
- Рабочий угол поворота: 180°.
- Скорость:0.13сек.-60°.
- Ток нагрузки: при 6В - 600мА.
- Крутящий момент :6.0В:10.6 кг.см.
Описание
Севродвигатель - специальный механизм, способный устанавливать свой выходной вал в заданное положение и удерживать этот угол.
В наборах "Роботрек" можно встретить 2 разных серводвигателя - малый и большой. Они отличаются размерами, способом крепления к деталям конструктора, крутящим моментом. Оба серводвигателя имеют рабочий диапазон 0 - 180° и управляются ШИМ-сигналом.
Использование
Подключение
Датчик использует стандартный 3-пиновый разъем и подключается в любой из портов OUT контроллера "Трекдуино", на котором возможна генерация ШИМ-сигнала, т.е. OUT1-OUT5.
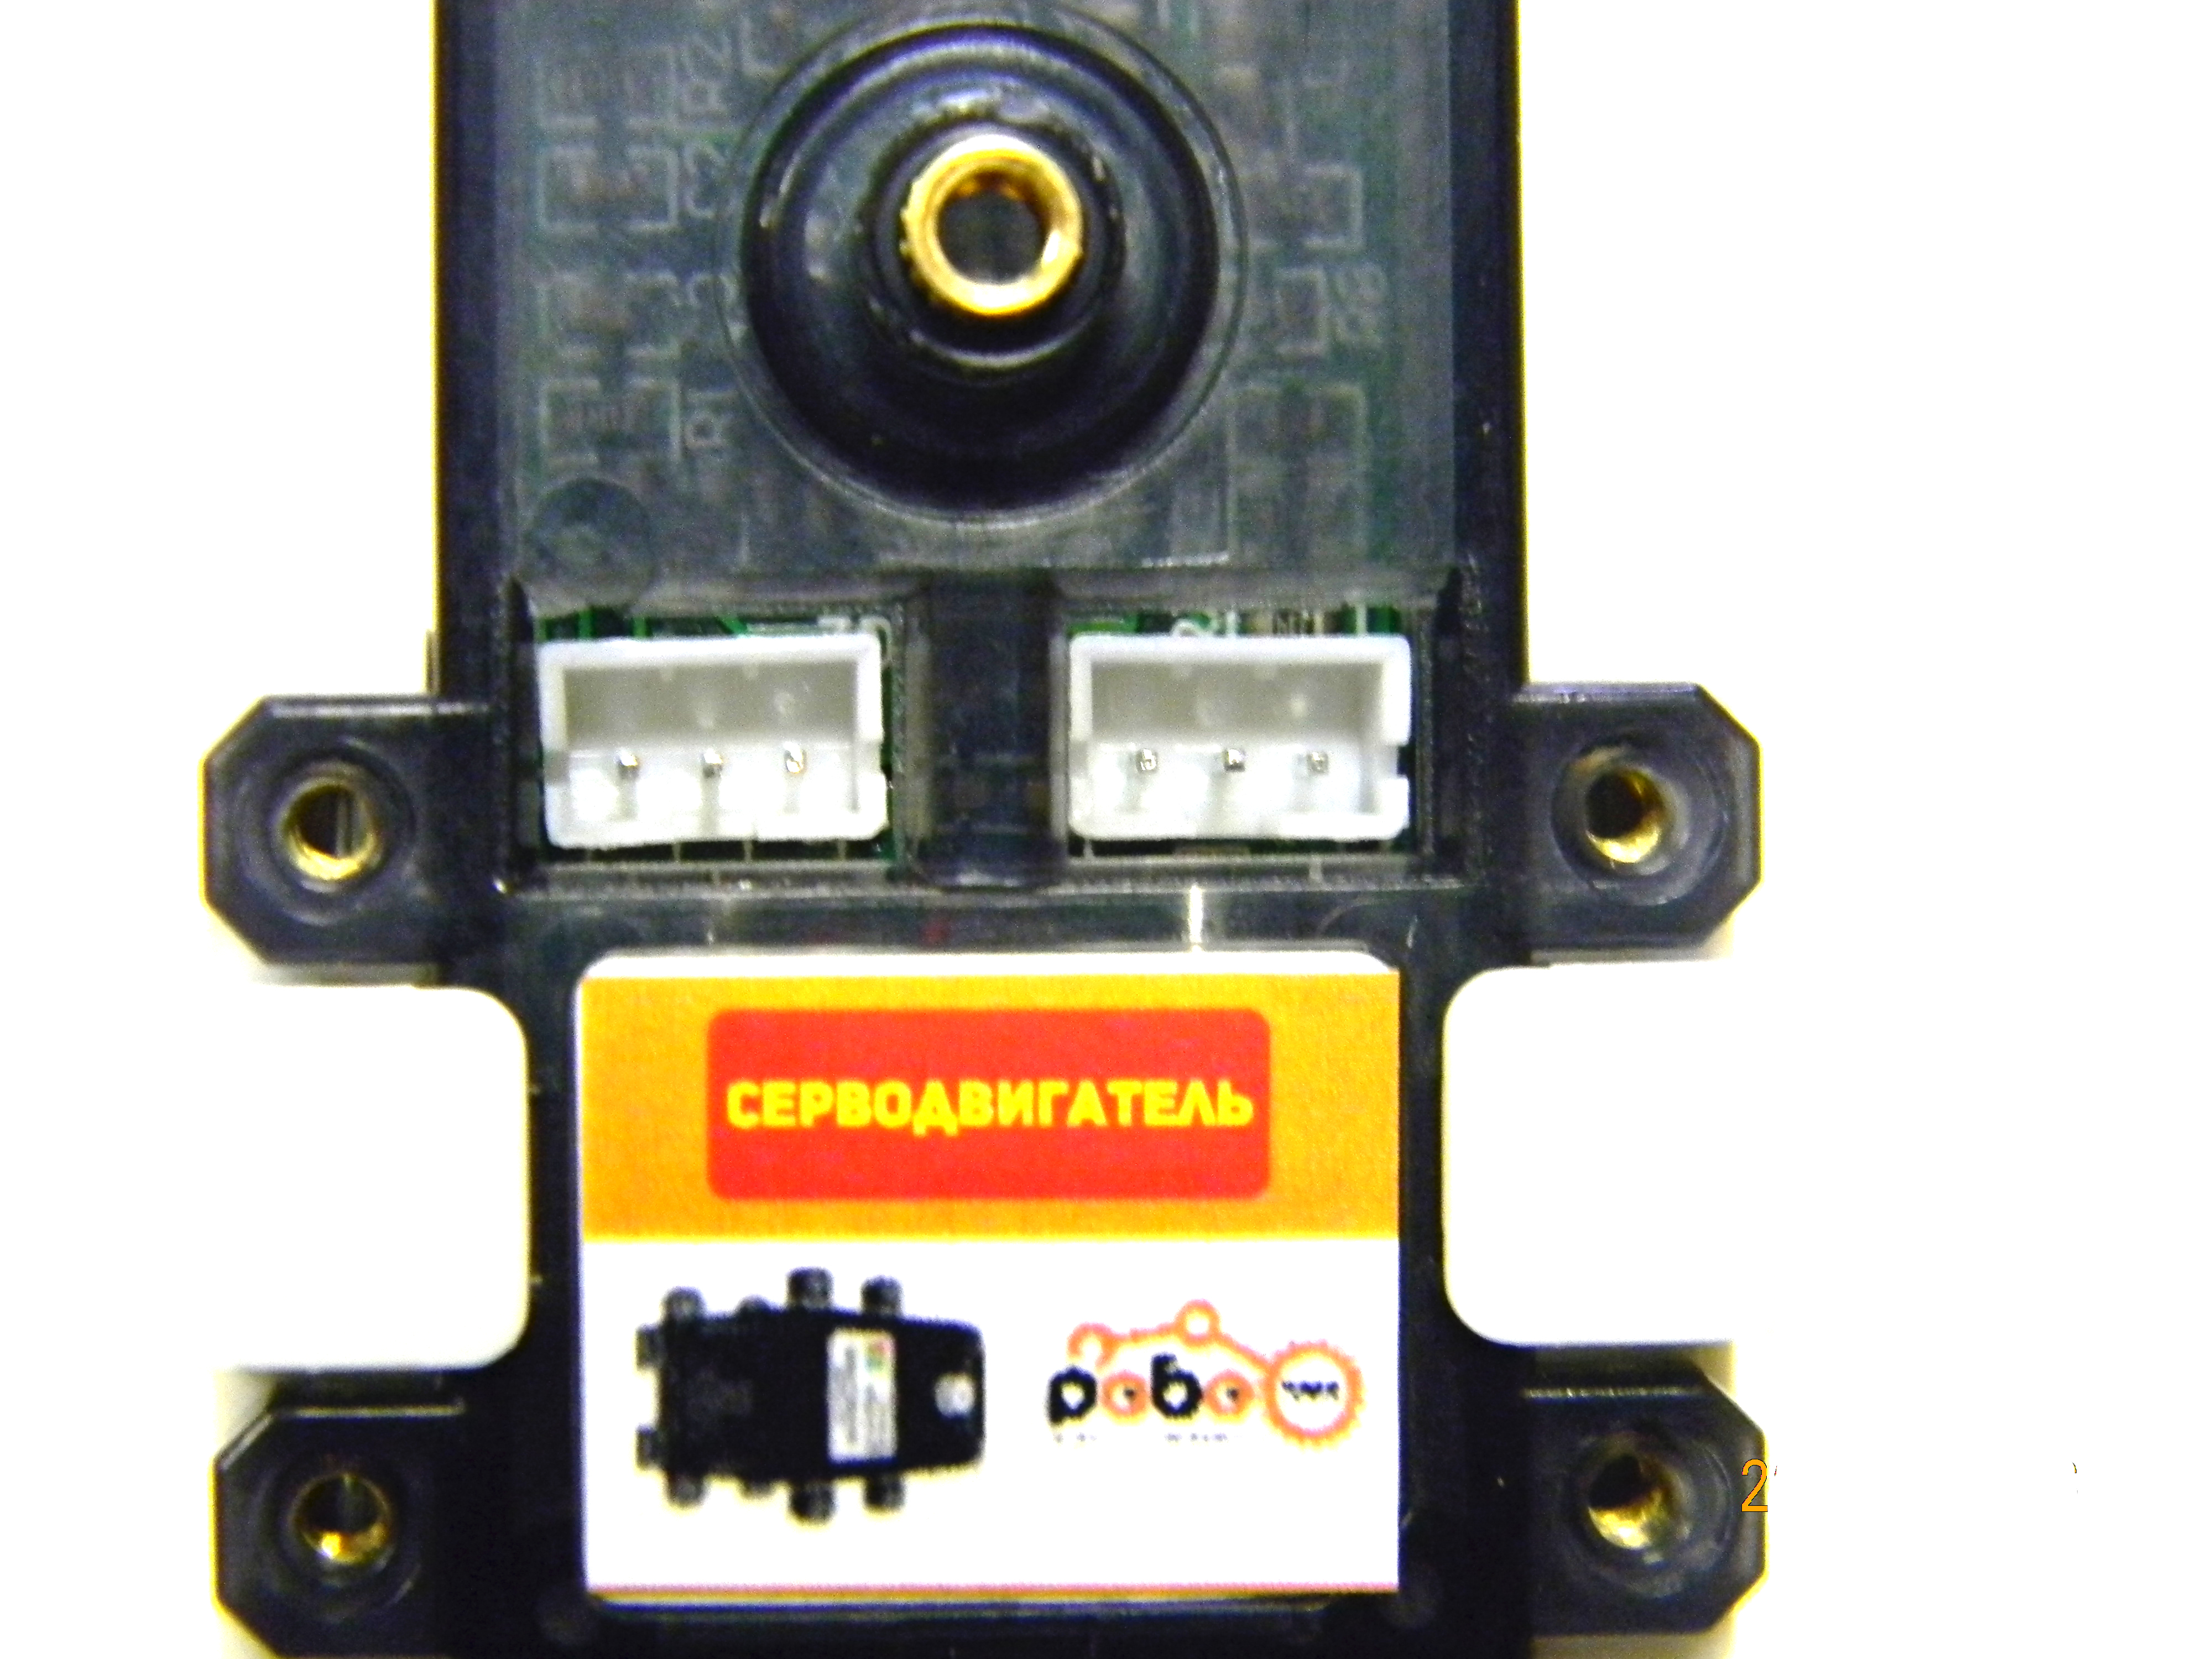
Большой серводвигатель имеет 2 разъема для подключения шины непосредственно на самом двигателе. Оба эти порта абсолютно идентичны и соединены друг с другом, можно использовать любой из них. При необходимости используя эти порты можно соединить несколько серводвигателей последовательно, тогда эти двигатели будут двигаться синхронно, занимая только 1 порт. Провод для такого соединения в комплекте не поставляется.
Питание одного или двух серводвигателей возможно и при питании только от USB. При загорании светодиода, символизирующего о перегрузке по линии питания портов OUT, нужно использовать внешнее питание и необходимо переключить питание серводвигателей на него, используя соответствующий джампер. Подробнее см. схему питания контроллера Трекдуино (раздел "питание двигателей и серводвигателей).
Программирование
Блоки, необходимые для управления серводвигателями, называются "серводвигатель" и "серводвигатель малый". Расположены они в группе блоков "Моторы". Работа с сервомоторами происходит с помощью стандартной библиотеки Servo.
Большой и малый серводвигатели обладают разной "чувствительностью" к управляющим сигналам. Она отличается от стандартной, заложенной в библиотеке Servo. Поэтому для каждого типа серводвигателя необходимо использовать свой блок.
| Блок и генерируемая функция | Описание |
|---|---|
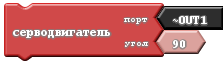 Init: Servo servo_port_PORTX; Setup: servo_port_PORTX.attach(int port, BIG_SERVO); Main loop: servo_port_PORTX.write(int angle); | Используется с большим серводвигателем 1) Создает (если не был создан ранее) объект класса Servo с именем servo_port_PORTX, где PORTX - имя порта, указанное соответствующим аргументом.2) Инициализирует (если не была инициализирована ранее) генерацию ШИМ-сигнала на определенном порту функцией .attach в блоке Setup с параметром "BIG_SERVO", задающим "чувствительность".3) В том месте программы, где был использован блок, начинает генерировать управляющий сигнал, соответствующий необходимому углу поворота функцией .write(angle).Аргументы: порт (int port) - порт, к которому подключен серводвигатель.угол (int angle) - желаемый угол установки серводвигателя, от 0 до 180. |
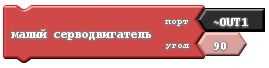 Init: Servo servo_port_PORTX; Setup: servo_port_PORTX.attach(int port, SMALL_SERVO); Main loop: servo_port_PORTX.write(int angle); | Используется с малым серводвигателем и серводвигателями сторонних производителей 1) Создает (если не был создан ранее) объект класса Servo с именем servo_port_PORTX, где PORTX - имя порта, указанное соответствующим аргументом.2) Инициализирует (если не была инициализирована ранее) генерацию ШИМ-сигнала на определенном порту функцией .attach в блоке Setup с параметром "SMALL_SERVO", задающим "чувствительность".3) В том месте программы, где был использован блок, начинает генерировать управляющий сигнал, соответствующий необходимому углу поворота функцией .write(angle).Аргументы: порт (int port) - порт, к которому подключен серводвигатель.угол (int angle) - желаемый угол установки серводвигателя, от 0 до 180. |
Примеры использования в проектах
Индикатор шума
Программа измеряет уровень шума с помощью микрофона, масштабирует полученное значение до диапазона 0-180, устанавливает серводвигатель на этот угол. Таким образом, серводвигатель работает как "стрелка" измерительного прибора, показывающего уровень шума. При отсутствии шума (значении 0 с дачтика звука) стрелка будет установлена на 0 градусов, при максимальном шуме (значение 1023 с датчика звука) стрелка установится на угол 180 градусов.
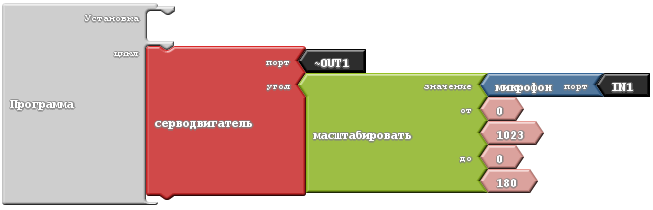
Генерируемый код:
#include <Servo.h>

Servo servo_port_OUT1;

void setup()
{
  servo_port_OUT1.attach(OUT1, BIG_SERVO);
}

void loop()
{
  servo_port_OUT1.write( map ( micAnalog(IN1) , 0 , 1023 , 0 , 180 )  );
}